4D-радар каскадної архітектури для виявлення й трекінгу об'єктів
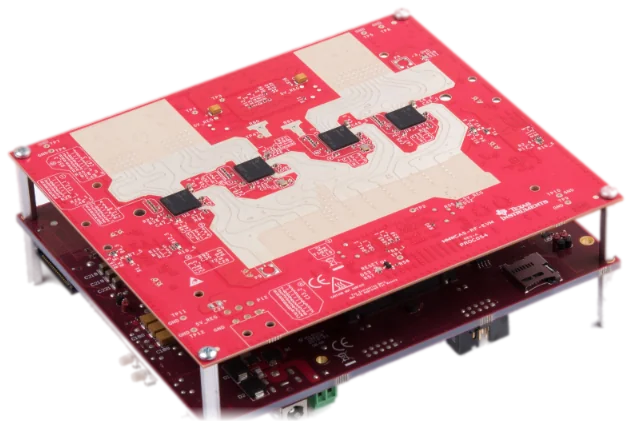
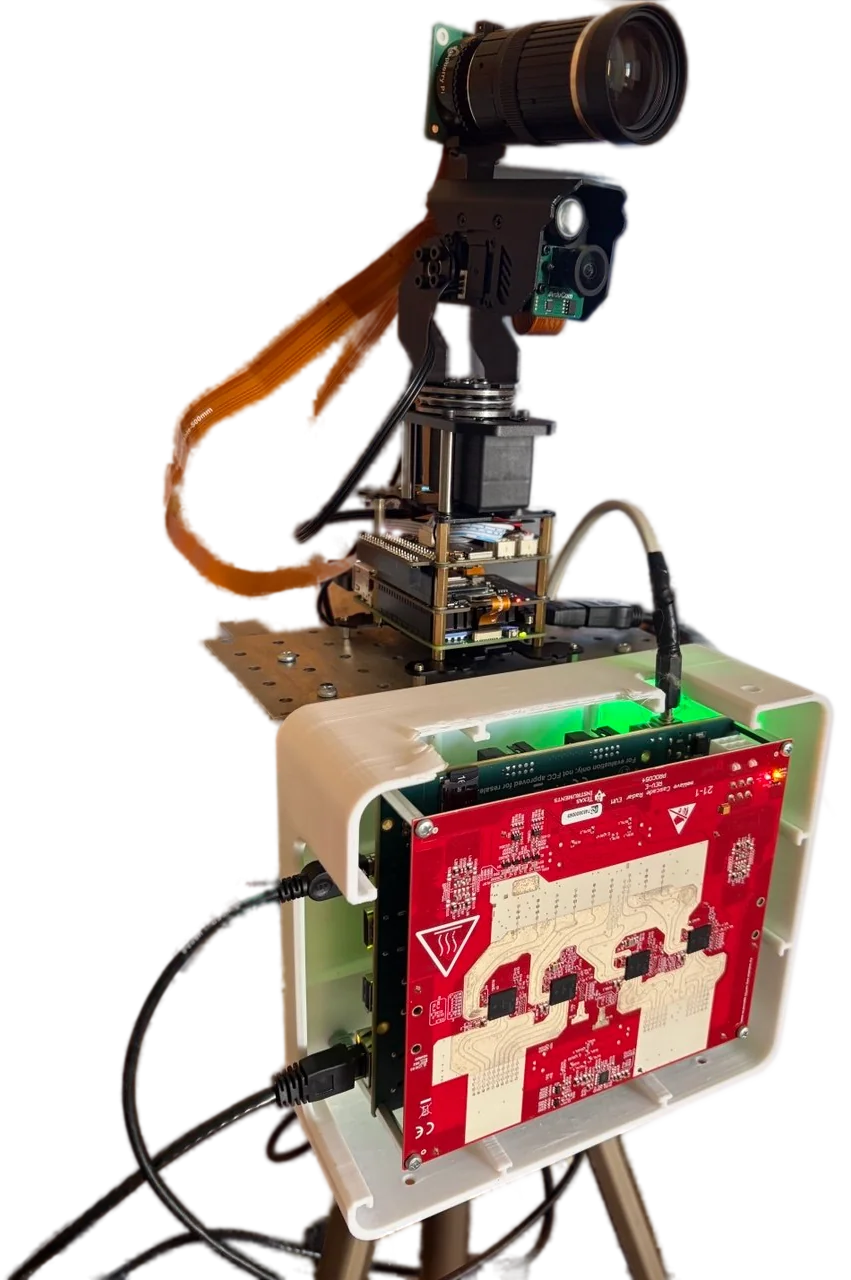
Прототип на базі мультичіпового каскаду TI AWR2243 (RF-EVM) та захоплюючого модуля MMWCAS-DSP-EVM. Радар «бачить» у темряві, тумані та задимленні там, де оптика й лідар безсилі — тому підходить для безпілотних платформ, охорони периметру та пошуково-рятувальних задач.
Мікросекундні чирп-сигнали 76–81 ГГц проходять крізь дощ, пил і темряву, вимірюючи одночасно дистанцію, кут і швидкість об'єкта. Каскадне з'єднання кількох чипів AWR2243 збільшує апертуру антенно-фазованої ґратки, тому система бачить далі та розрізняє об'єкти точніше за звичайний однокристальний сенсор.
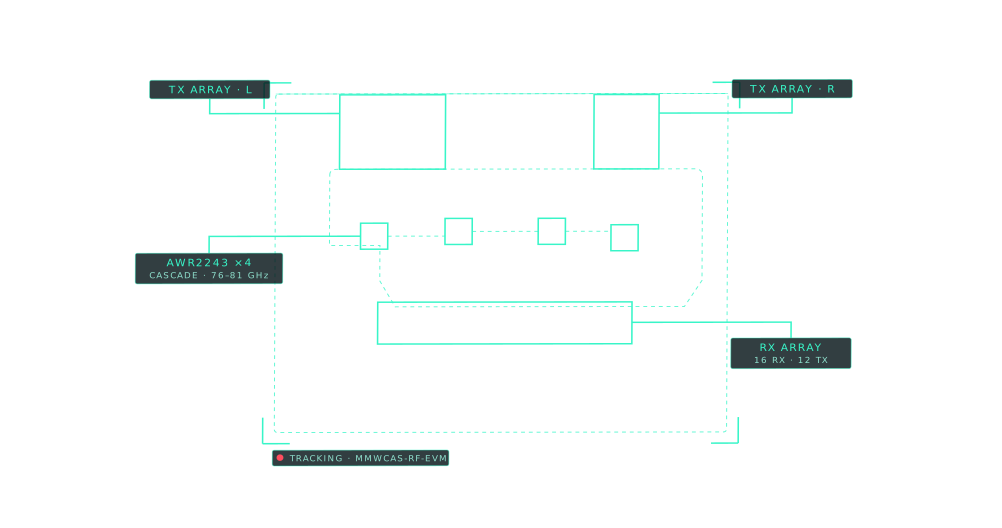
Апаратна платформа
Від чирпу до координат об'єкта
Випромінювання чирпу
Антени на платі формують частотно-модульований сигнал у діапазоні 76–81 ГГц у бік об'єкта в секторі 120° по азимуту.
Каскадний прийом
Чотири синхронізовані чипи AWR2243 приймають відбитий сигнал як єдина антенно-фазована ґратка.
Захоплення на DSP
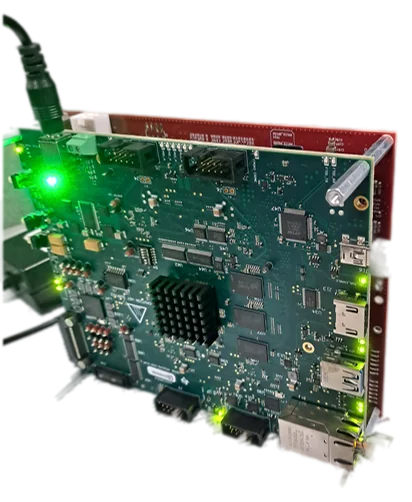
MMWCAS-DSP-EVM зчитує необроблені АЦП-дані та необроблені дані з плати DSP FPGA, а потім виконує їх подальшу обробку.
Вихід об'єктних даних
Дистанція, кут і швидкість об'єктів надходять на CAN-FD, Ethernet або хостову систему.
Від evaluation-board до діючого зразка
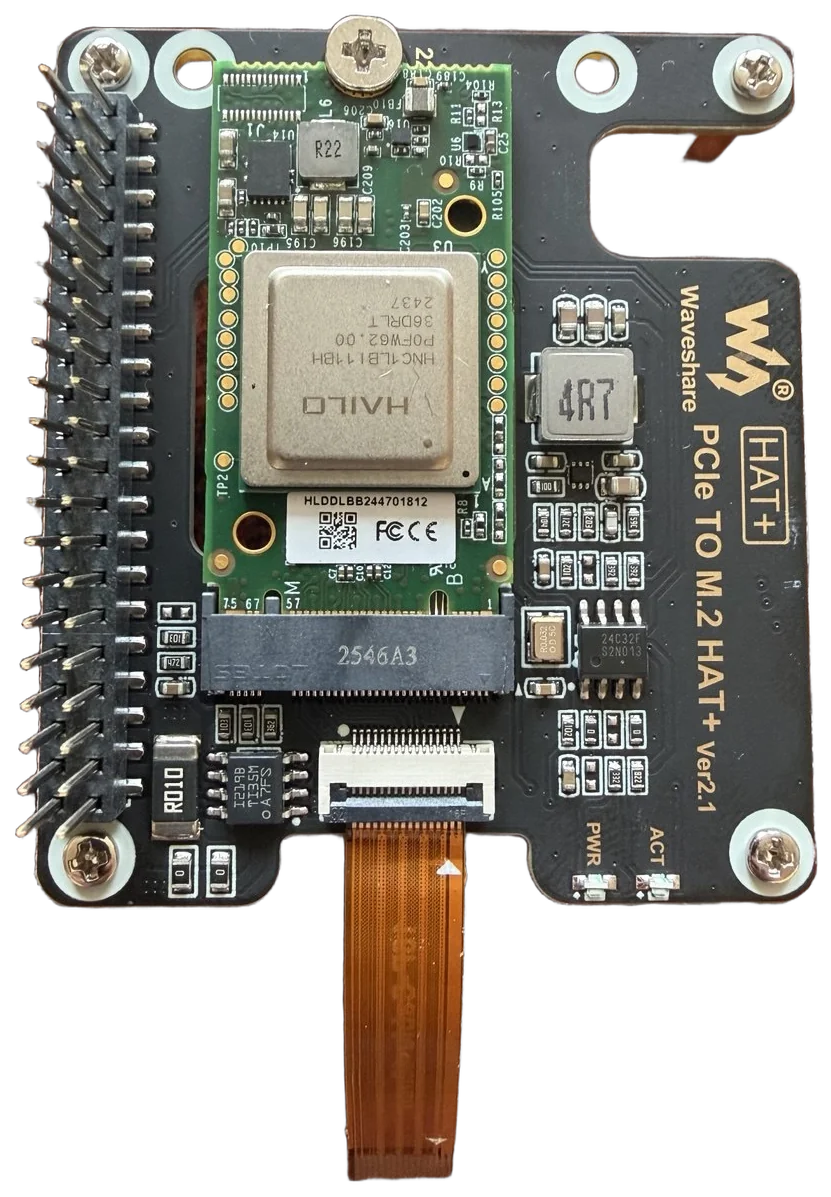
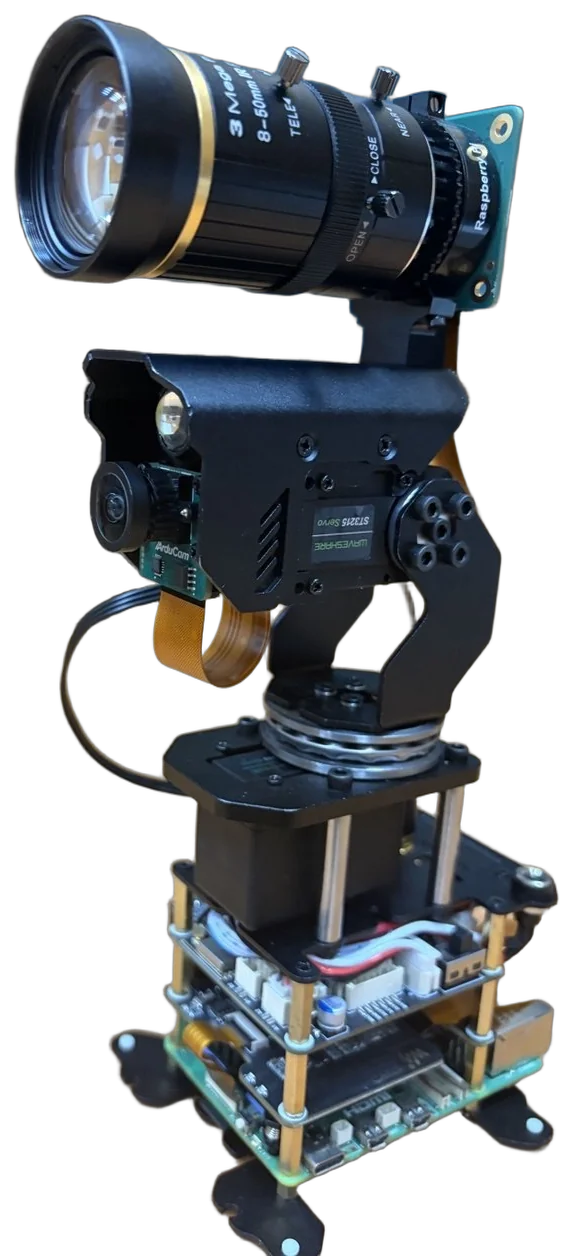
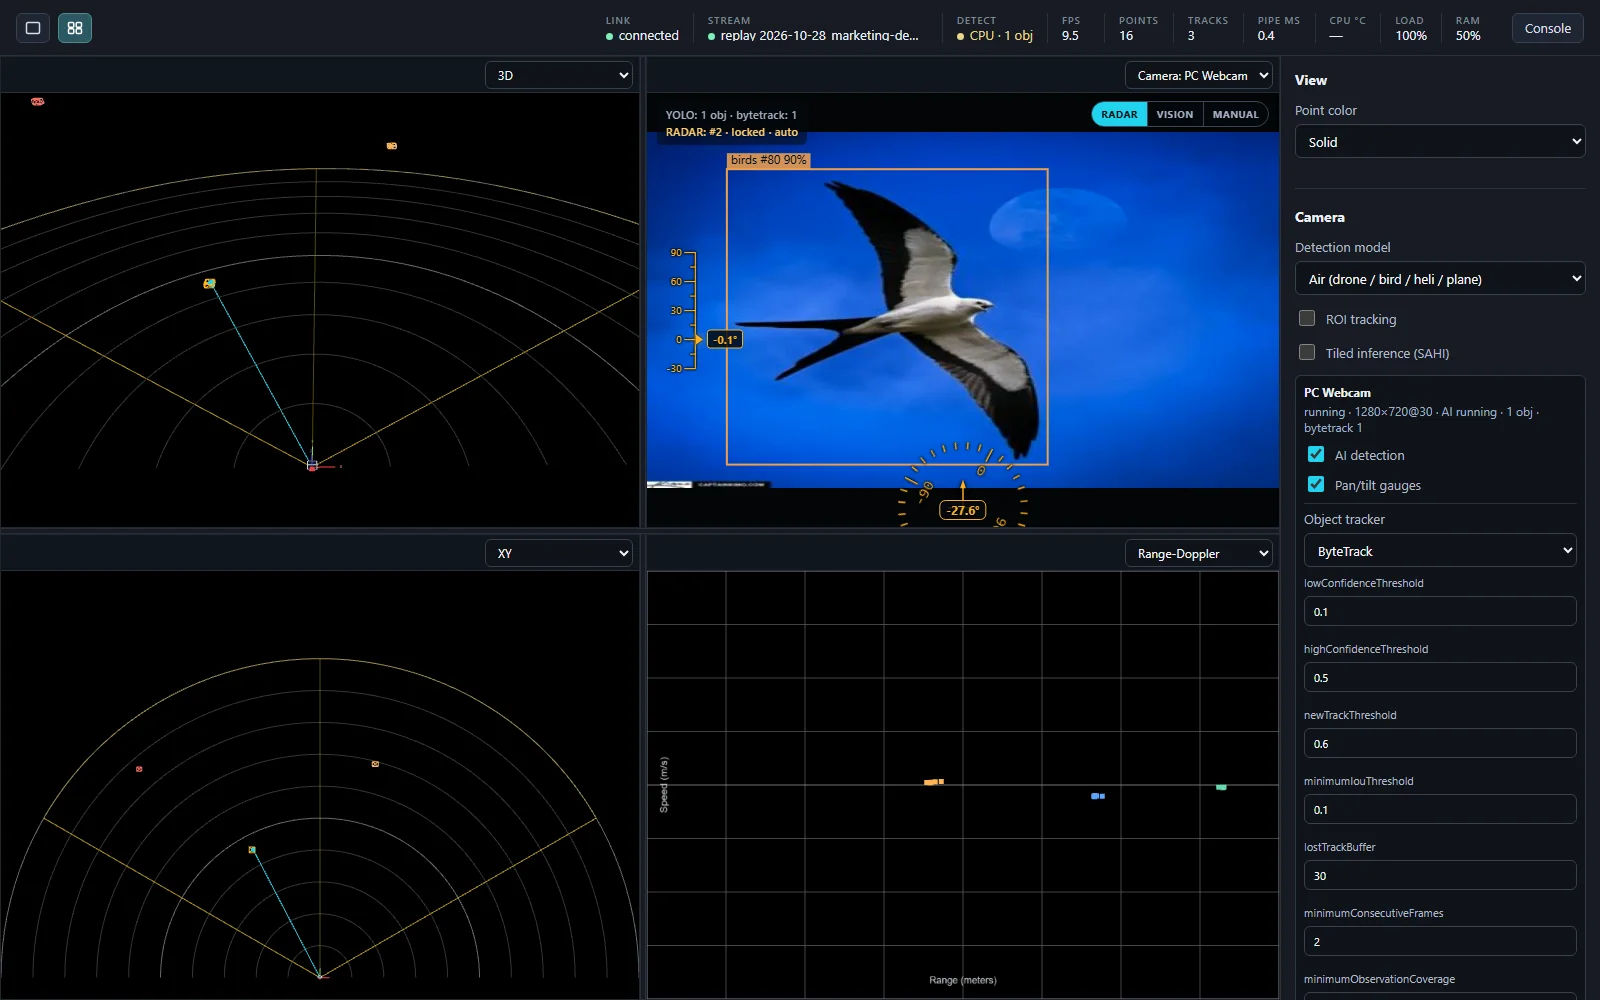
FMCW Image Radar зібраний в робочий стенд і керує поворотною платформою з двома оптичними каналами на базі розпізнавання ШІ об'єктів за допомогою апаратного прискорювача HAILO для роботи в режимі RealTime.
Камера й радар — синхронно
Перше відео — синхронний запис камери та радарної точкової хмари (range-azimuth) у міському русі вночі: радар впевнено тримає об'єкти там, де камері заважають зустрічні фари. Друге — запис 3D-переглядача, що показує ту саму хмару точок у реальному часі та просторі.
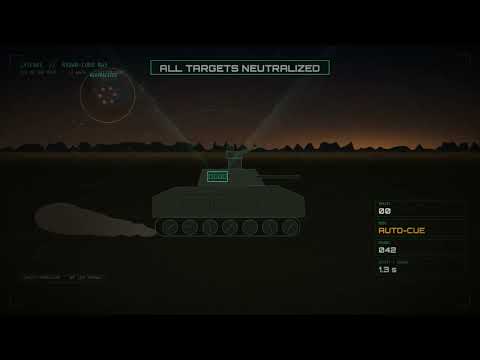
Дивіться відео проєкту
Короткі ролики про CASCADE: концепт, демонстрації та сценарії застосування.




Сценарії використання
Безпілотні наземні та повітряні платформи
Виявлення перешкод і трекінг об'єктів незалежно від освітлення та погоди.
Охорона периметру й моніторинг
Виявлення руху вздовж кордону або охоронного периметру на дальності до 350 м.
Пошуково-рятувальні операції
Пошук людей у задимленні, темряві чи щільній рослинності, де оптика безсила.
Промисловий і аграрний моніторинг
Контроль руху техніки та об'єктів на відкритих майданчиках і полях.
Команда
Доєднайтеся до випробувань
Залиште контакти, якщо хочете взяти участь у тестуваннях команди або долучитися до розробки.
Хочете деталі проєкту або співпрацю — напишіть нам
БАЧИТЬ КРІЗЬ ТЕМРЯВУ. ВИЯВЛЯЄ ПЕРШИМ. РЕАГУЄ ШВИДШЕ.
Каскадний 4D-радар на базі TI AWR2243 для виявлення й трекінгу об'єктів крізь темряву, туман і дим.
FAQ — теорія і принцип роботи
Короткі відповіді на теоретичні запитання про те, як працює каскадний радар.
Що таке каскадний mmWave-радар?
Каскадний радар об'єднує кілька однакових радарних чипів (у CASCADE — 4× TI AWR2243), синхронізованих по фазі, так що вони працюють як один великий радар. Разом вони дають 12 передавальних і 16 приймальних каналів у діапазоні 76–81 ГГц, чого не досягти одним чипом.
Що означає «4D-радар»?
Радар вимірює чотири величини для кожного об'єкта: дальність, азимут (кут по горизонталі), кут місця (по вертикалі) та швидкість (доплерівський зсув). Четвертий вимір — швидкість — дозволяє відрізняти рухомі цілі від нерухомого фону.
Що таке чирп і як працює FMCW?
Чирп — це короткий сигнал, частота якого лінійно зростає (76→81 ГГц). Радар випромінює його, приймає відлуння й за різницею частот обчислює дальність, а за зсувом фази між чирпами — швидкість. Такий принцип називається FMCW (частотно-модульована безперервна хвиля).
Звідки беруться 86 віртуальних MIMO-каналів?
У MIMO-радарі кожна пара «передавач–приймач» формує окремий віртуальний приймальний елемент. 12 TX × 16 RX із рознесеними антенами створюють велику віртуальну решітку (86 унікальних каналів), що дає набагато вищу кутову роздільну здатність, ніж фізична кількість антен.
Чому радар бачить крізь темряву, туман і дим, а камера й лідар — ні?
Радіохвилі 77 ГГц мають довжину хвилі ~4 мм і вільно проходять крізь дим, пил, туман і повну темряву, які поглинають або розсіюють видиме та інфрачервоне світло. Тому радар працює цілодобово й за будь-якої погоди, на відміну від камери й лідара.
Від чого залежить дальність виявлення?
Від потужності сигналу, розміру й матеріалу цілі (її радарної помітності) та накопичення сигналу. Велика металева ціль, як-от автомобіль, виявляється на 350+ м, людина — близько 150 м, а малий FPV-дрон — на 50–90 м.
У якому вигляді радар видає дані?
Радар видає не «картинку», а список об'єктів із координатами (дальність, кути), швидкістю та інтенсивністю відбиття. Ці дані передаються по CAN-FD, Ethernet або в хостову систему для подальшої обробки чи злиття з камерою.