 CASCADE
4D-Radar mit kaskadierter Architektur zur Objekterkennung und -verfolgung
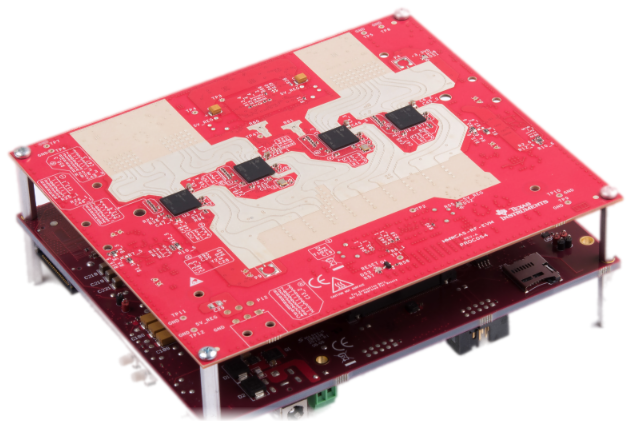
Ein Prototyp auf Basis der Multichip-Kaskade TI AWR2243 (RF-EVM) und des Erfassungsmoduls MMWCAS-DSP-EVM. Das Radar „sieht“ in Dunkelheit, Nebel und Rauch, wo Optik und Lidar versagen — und eignet sich daher für autonome Plattformen, Perimeterschutz und Such- und Rettungseinsätze.
Mikrosekundenkurze 76–81-GHz-Chirps durchdringen Regen, Staub und Dunkelheit und messen gleichzeitig Entfernung, Winkel und Geschwindigkeit. Die Kaskadierung mehrerer AWR2243-Chips vergrößert die Apertur der phasengesteuerten Antennengruppe, sodass das System weiter sieht und Objekte präziser unterscheidet als ein gewöhnlicher Einzelchip-Sensor.
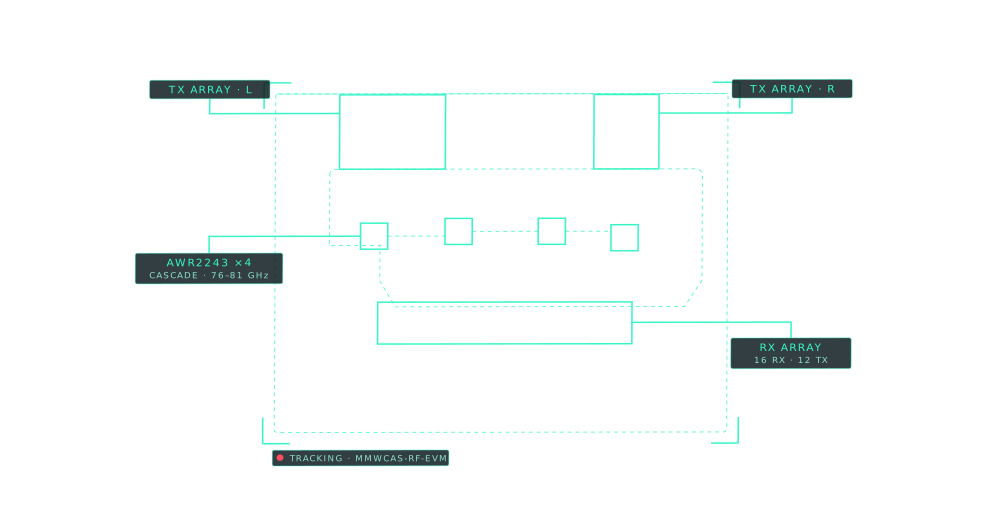
Hardware-Plattform
4 × AWR2243, 76–81 GHz
RadarmodulNahbereichsradar mit hoher Winkelauflösung
Erfassungsreichweite und Kosten
Laut TI-DatenGeschätzte Erfassungsreichweite für verschiedene Objekttypen und ungefähre Kosten der Prototyp-Platinen.
Vom Chirp zu den Objektkoordinaten
Chirp-Aussendung
Antennen auf der Platine erzeugen ein frequenzmoduliertes 76–81-GHz-Signal in Richtung des Objekts in einem 120°-Azimutsektor.
Kaskadierter Empfang
Vier synchronisierte AWR2243-Chips empfangen das reflektierte Signal wie eine einzige phasengesteuerte Antennengruppe.
DSP-Erfassung
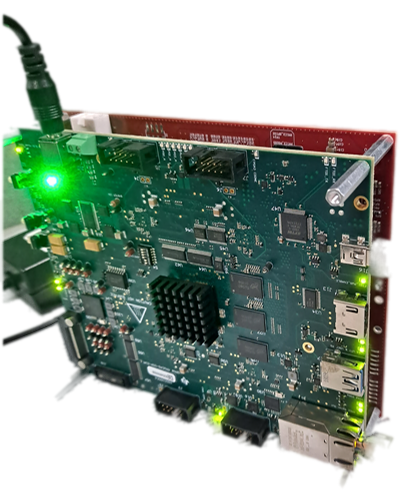
Das MMWCAS-DSP-EVM liest rohe ADC-Daten und Rohdaten von der DSP-FPGA-Platine aus und führt anschließend deren weitere Verarbeitung durch.
Objektdatenausgang
Entfernung, Winkel und Geschwindigkeit der Objekte werden über CAN-FD, Ethernet oder an das Host-System gesendet.
Vom Evaluation-Board zum funktionsfähigen Muster
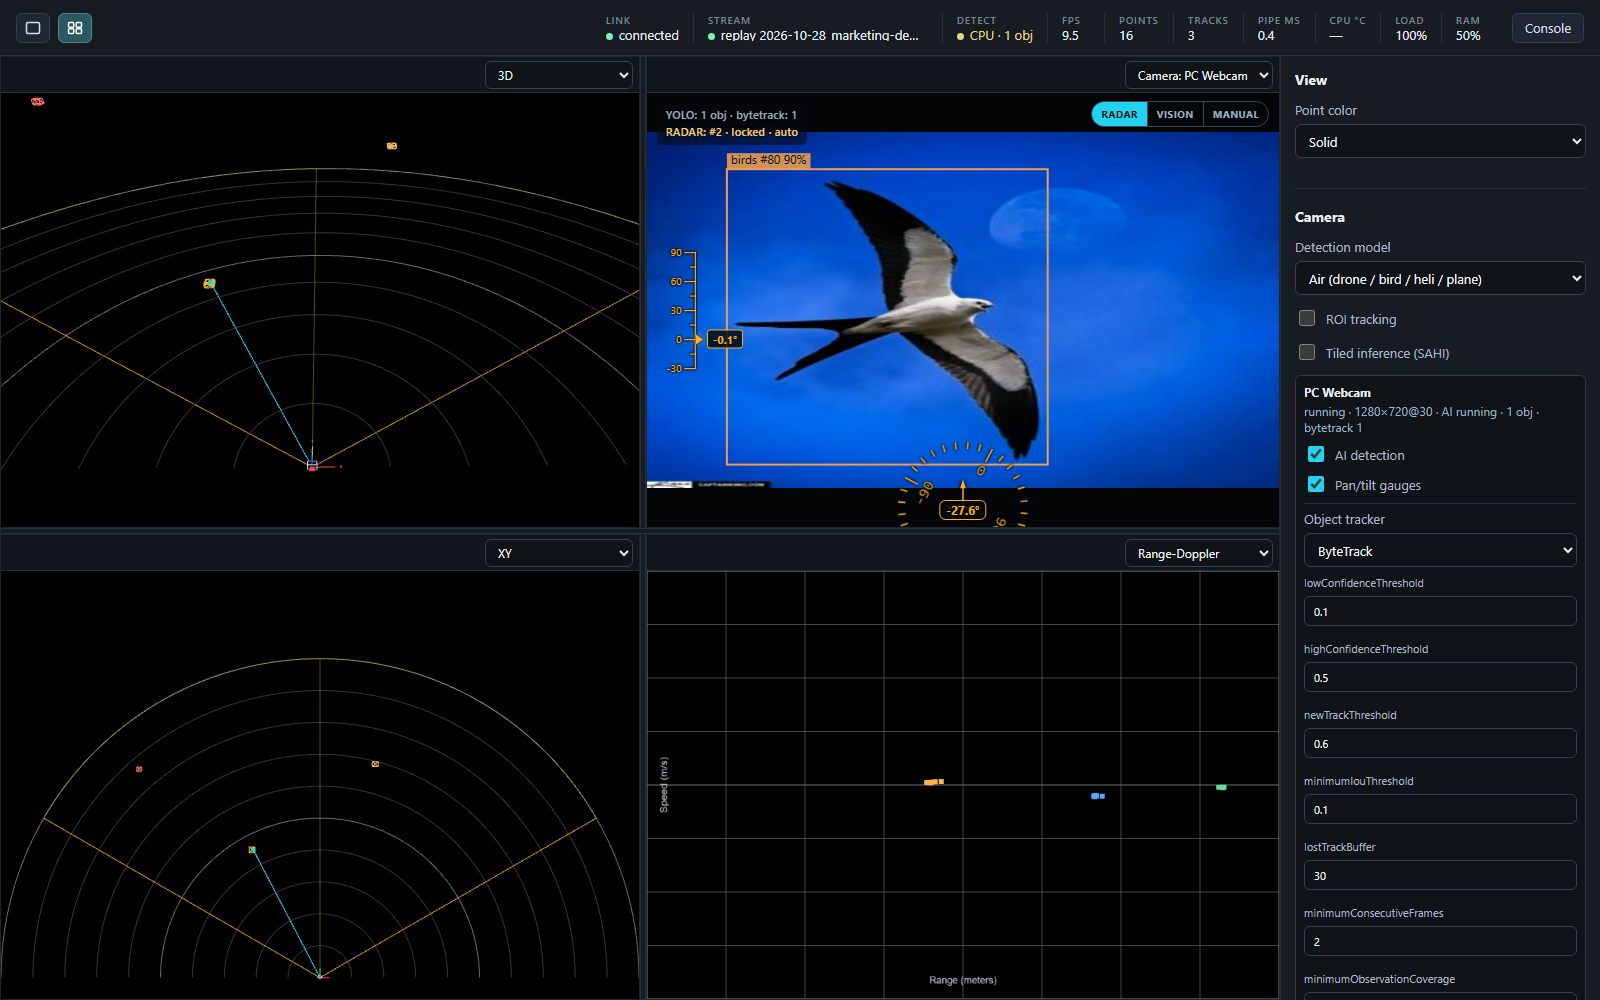
Ein FMCW Image Radar, aufgebaut zu einem funktionsfähigen Stand, das eine Drehplattform mit zwei optischen Kanälen auf Basis von KI-Objekterkennung mithilfe eines Hailo-Hardwarebeschleunigers für den Echtzeitbetrieb steuert.
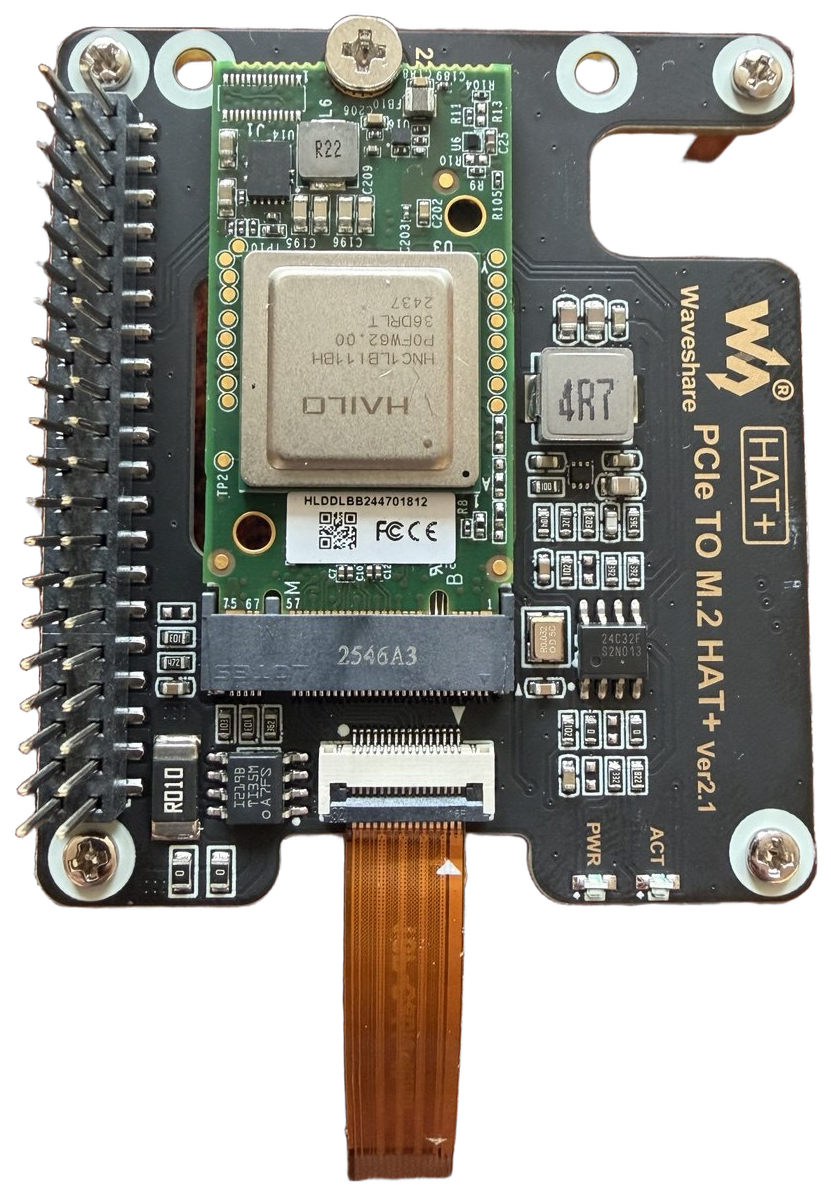
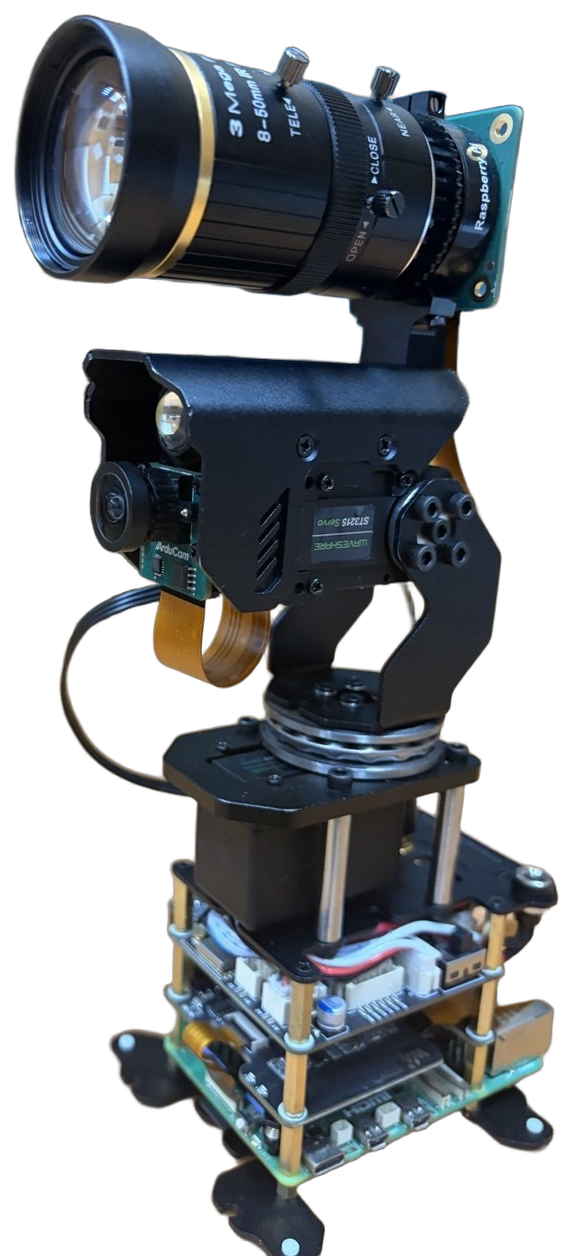
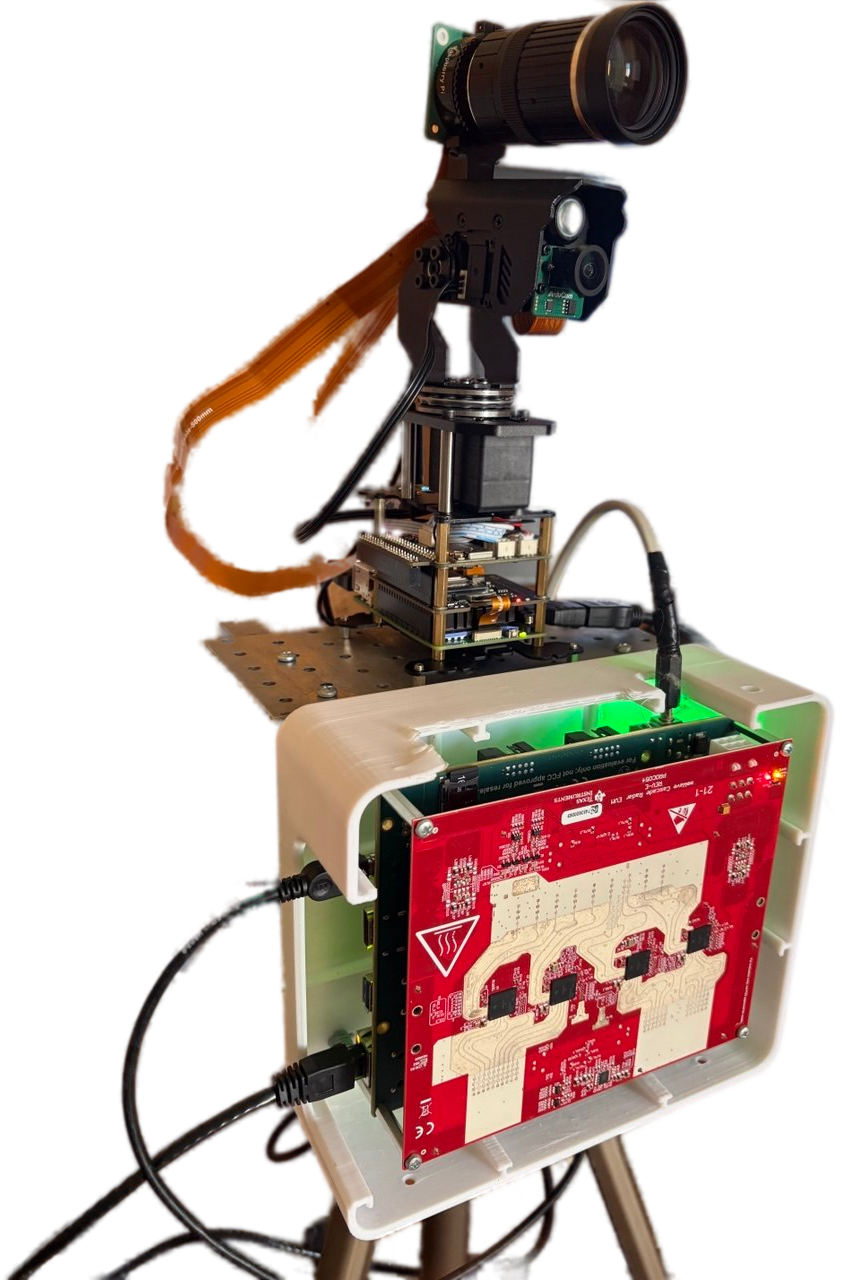
Kamera und Radar — synchron
Das erste Video zeigt die synchrone Aufnahme von Kamera und Radar-Punktwolke (Range-Azimuth) im nächtlichen Stadtverkehr: Das Radar hält die Objekte sicher, wo entgegenkommende Scheinwerfer die Kamera blenden. Das zweite zeigt eine Aufnahme des Live-3D-Punktwolken-Viewers mit denselben Daten in Echtzeit und im Raum.
Videos zum Projekt ansehen
Kurze Videos über CASCADE: Konzept, Demonstrationen und Einsatzszenarien.
 Two Silent Threats
 CASCADE 4D Imaging Radar | Sees Through Smoke, Fog & Darkness
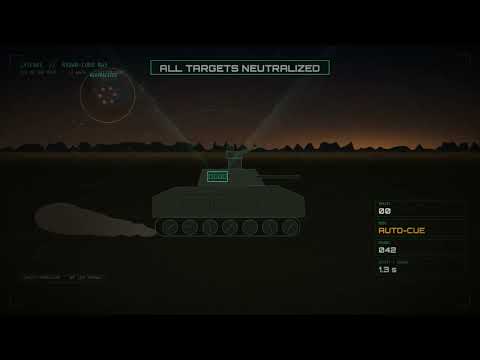 Radar-Cued Defense
 CASCADE 3D Simulation | Protection That Sees First
 CASCADE Signal Path
 CASCADE X-Ray
Two Silent Threats
CASCADE 4D Imaging Radar | Sees Through Smoke, Fog & Darkness
Radar-Cued Defense
CASCADE 3D Simulation | Protection That Sees First
CASCADE Signal Path
CASCADE X-Ray
Anwendungsszenarien
Autonome Boden- und Luftplattformen
Hinderniserkennung und Objektverfolgung unabhängig von Licht und Wetter.
Perimeterschutz und Überwachung
Erkennung von Bewegungen entlang einer Grenze oder eines Sicherheitsperimeters auf bis zu 350 m Entfernung.
Such- und Rettungseinsätze
Suche nach Personen in Rauch, Dunkelheit oder dichter Vegetation, wo Optik versagt.
Industrielle und landwirtschaftliche Überwachung
Überwachung von Fahrzeugen und Objekten auf offenen Flächen und Feldern.
Team
Wer das Projekt unterstützt
Bei den Tests mitmachen
Hinterlassen Sie Ihre Kontaktdaten, wenn Sie an den Tests des Teams teilnehmen oder bei der Entwicklung mithelfen möchten.
Projektdetails oder Zusammenarbeit gewünscht — schreiben Sie uns
SIEHT DURCH DUNKELHEIT. ERKENNT ALS ERSTES. REAGIERT SCHNELLER.
Ein kaskadiertes 4D-Radar auf Basis des TI AWR2243 zur Erkennung und Verfolgung von Objekten in Dunkelheit, Nebel und Rauch.
 CASCADE
Ein kaskadiertes 4D-Radar auf Basis des TI AWR2243/AWR2944P zur Erkennung und Verfolgung von Objekten in Dunkelheit, Nebel und Rauch.