 CASCADE
Radar 4D de arquitectura en cascada para la detección y el seguimiento de objetos
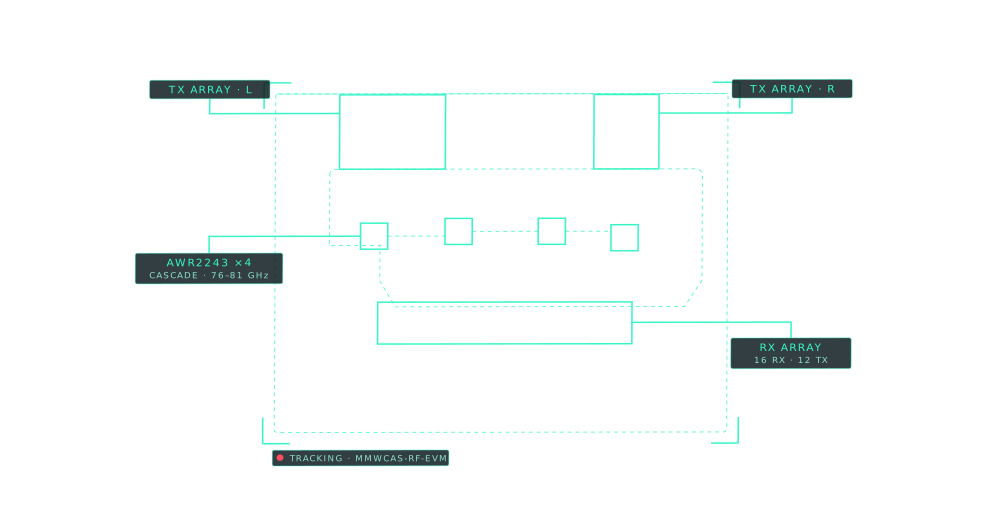
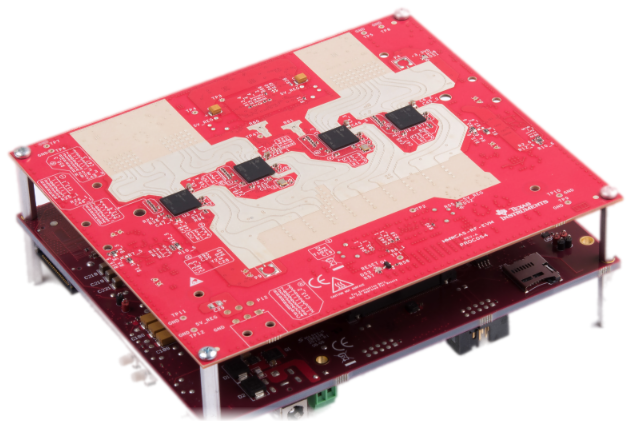
Un prototipo basado en la cascada multichip TI AWR2243 (RF-EVM) y el módulo de captura MMWCAS-DSP-EVM. El radar «ve» en la oscuridad, la niebla y el humo, donde la óptica y el lidar fallan, por lo que es apto para plataformas autónomas, seguridad perimetral y misiones de búsqueda y rescate.
Chirps de microsegundos a 76–81 GHz atraviesan la lluvia, el polvo y la oscuridad, midiendo simultáneamente distancia, ángulo y velocidad. La conexión en cascada de varios chips AWR2243 amplía la apertura de la antena en fase, por lo que el sistema ve más lejos y distingue los objetos con más precisión que un sensor de un solo chip convencional.
Plataforma de hardware
4 × AWR2243, 76–81 GHz
Módulo de radarradar de corto alcance con alta resolución angular
Alcance de detección y costo
Según datos de TIAlcance de detección estimado para distintos tipos de objeto y costo aproximado de las placas del prototipo.
Del chirp a las coordenadas del objeto
Emisión del chirp
Las antenas de la placa generan una señal modulada en frecuencia de 76–81 GHz dirigida al objeto en un sector de 120° en azimut.
Recepción en cascada
Cuatro chips AWR2243 sincronizados reciben la señal reflejada como una única antena en fase.
Captura en el DSP
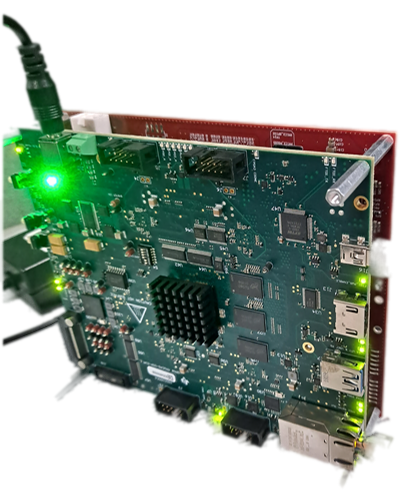
El MMWCAS-DSP-EVM lee datos ADC en bruto y datos en bruto de la placa DSP FPGA, y luego realiza su posterior procesamiento.
Salida de datos de objetos
La distancia, el ángulo y la velocidad de los objetos se envían por CAN-FD, Ethernet o al sistema host.
De la placa de evaluación a un prototipo funcional
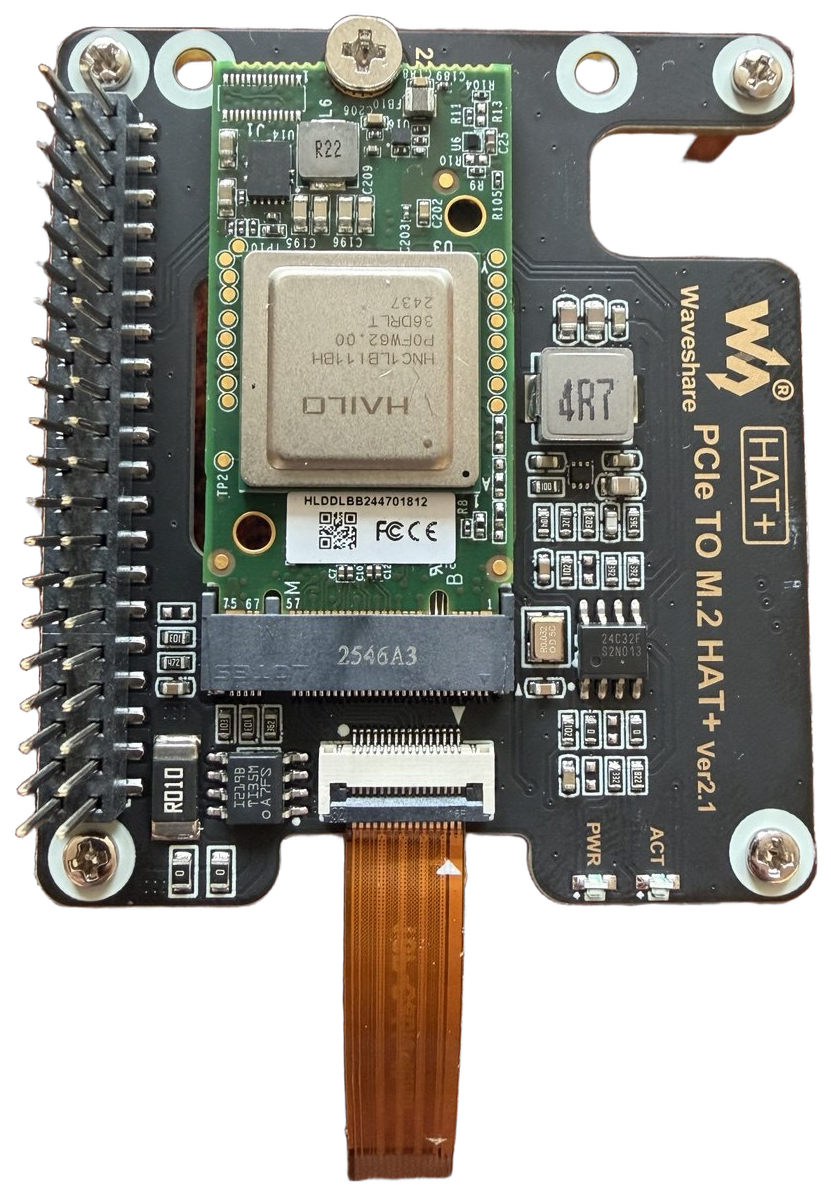
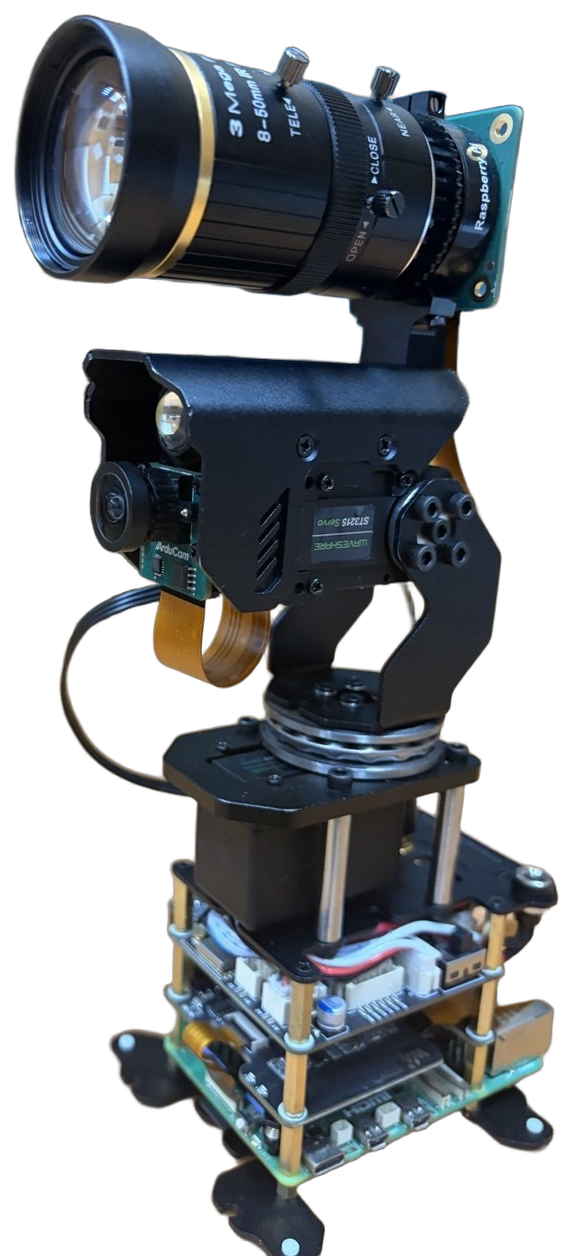
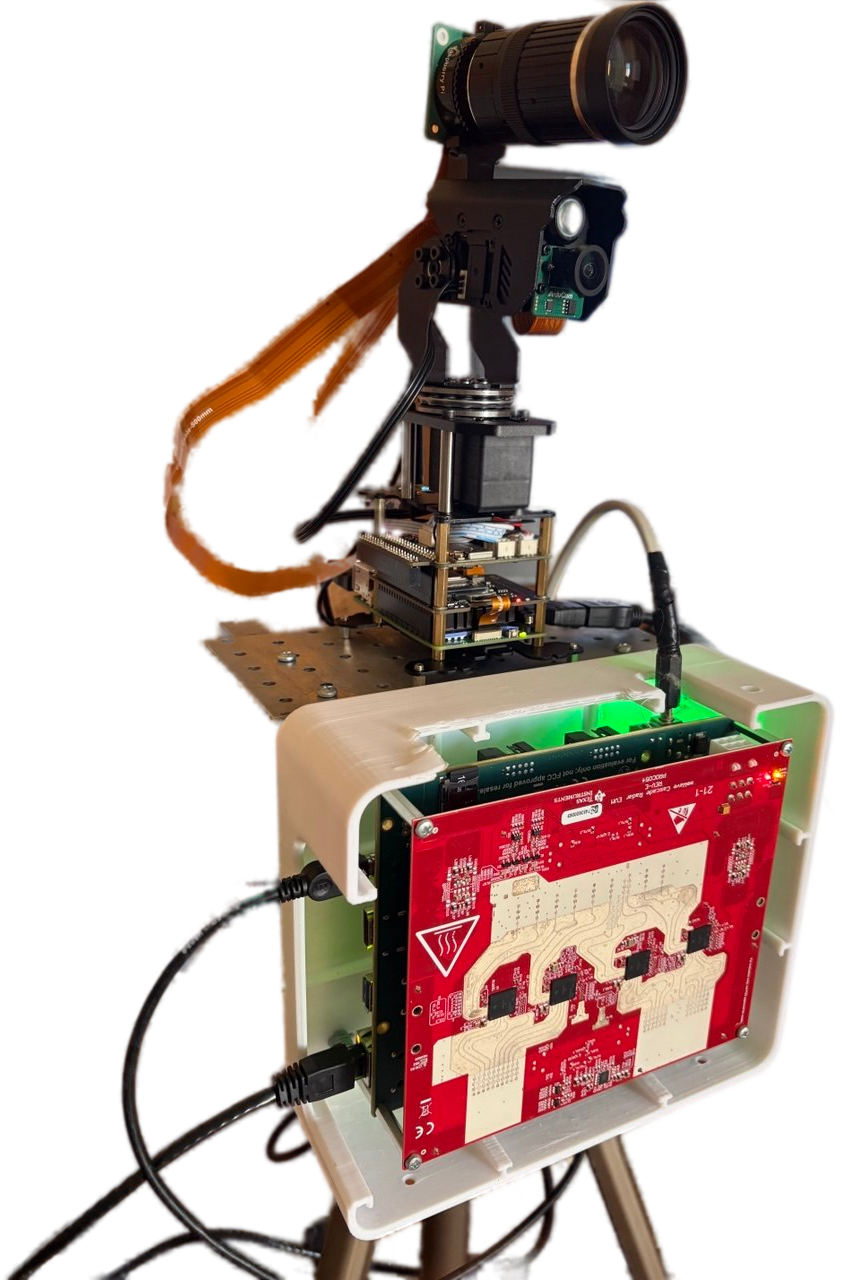
Un FMCW Image Radar integrado en un banco de pruebas funcional, que controla una plataforma giratoria con dos canales ópticos basados en reconocimiento de objetos por IA mediante un acelerador de hardware Hailo, para funcionamiento en tiempo real.
Cámara y radar, en sincronía
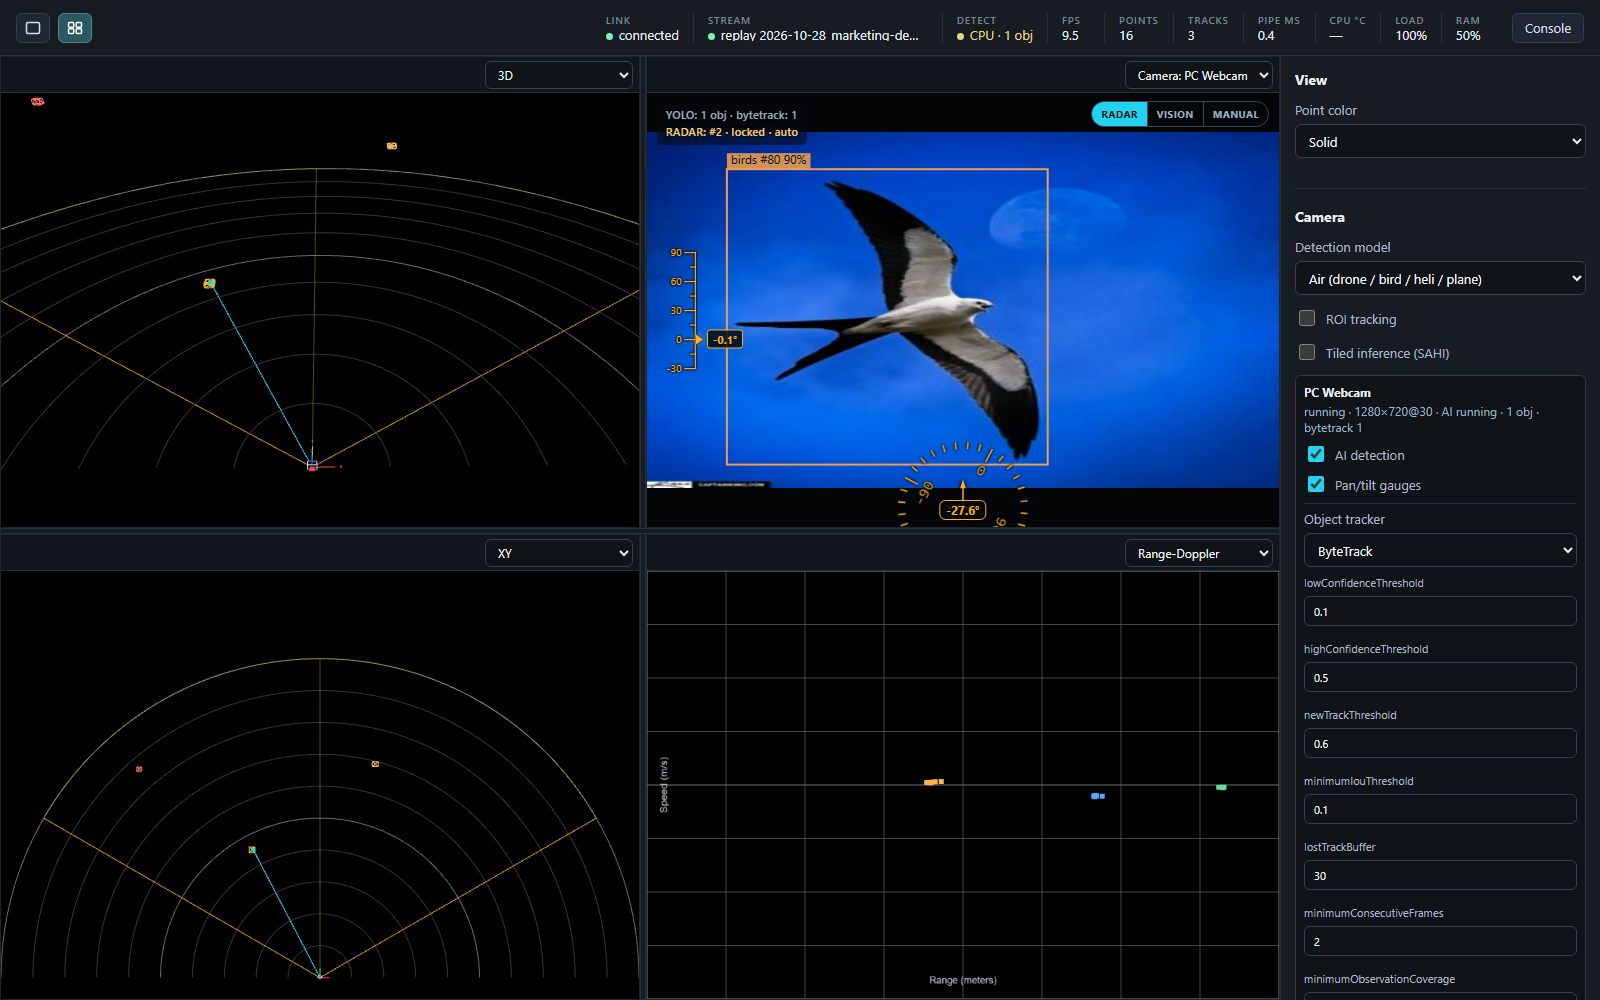
El primer video es la captura sincronizada de la cámara y la nube de puntos del radar (rango-acimut) en tráfico urbano nocturno: el radar mantiene el seguimiento de los objetos donde los faros que se aproximan encandilan a la cámara. El segundo es una grabación del visor 3D en vivo, que muestra los mismos datos en tiempo real y en el espacio.
Mira los vídeos del proyecto
Vídeos breves sobre CASCADE: concepto, demostraciones y casos de uso reales.
 Two Silent Threats
 CASCADE 4D Imaging Radar | Sees Through Smoke, Fog & Darkness
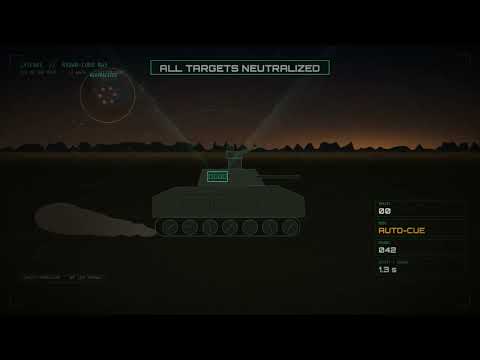 Radar-Cued Defense
 CASCADE 3D Simulation | Protection That Sees First
 CASCADE Signal Path
 CASCADE X-Ray
Two Silent Threats
CASCADE 4D Imaging Radar | Sees Through Smoke, Fog & Darkness
Radar-Cued Defense
CASCADE 3D Simulation | Protection That Sees First
CASCADE Signal Path
CASCADE X-Ray
Casos de uso
Plataformas autónomas terrestres y aéreas
Detección de obstáculos y seguimiento de objetos independientemente de la iluminación y el clima.
Seguridad perimetral y monitoreo
Detección de movimiento a lo largo de una frontera o perímetro de seguridad a distancias de hasta 350 m.
Operaciones de búsqueda y rescate
Localización de personas entre humo, oscuridad o vegetación densa, donde la óptica no sirve.
Monitoreo industrial y agrícola
Control del movimiento de maquinaria y objetos en explanadas y campos abiertos.
Equipo
Quién apoya el proyecto
Únete a las pruebas
Deja tus datos de contacto si quieres participar en las pruebas del equipo o colaborar en el desarrollo.
¿Quieres los detalles del proyecto o colaborar? Escríbenos
VE A TRAVÉS DE LA OSCURIDAD. DETECTA PRIMERO. REACCIONA MÁS RÁPIDO.
Un radar 4D en cascada basado en el TI AWR2243 para detectar y rastrear objetos a través de la oscuridad, la niebla y el humo.
 CASCADE
Un radar 4D en cascada basado en el TI AWR2243/AWR2944P para detectar y rastrear objetos a través de la oscuridad, la niebla y el humo.