 CASCADE
物体の検知・追跡のためのカスケードアーキテクチャ4Dレーダー
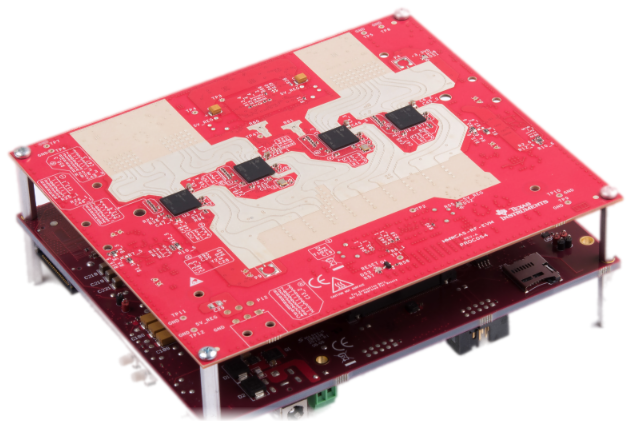
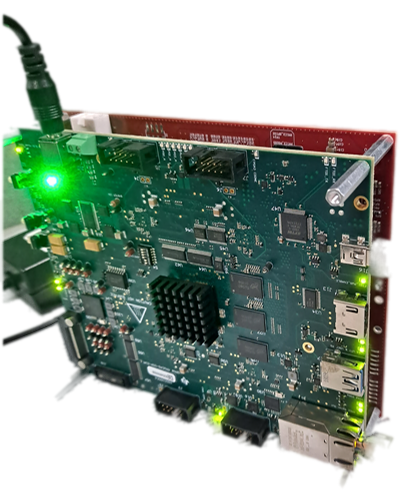
TIのマルチチップAWR2243(RF-EVM)カスケードとMMWCAS-DSP-EVMキャプチャモジュールを基盤としたプロトタイプです。光学機器やライダーが苦手とする暗闇・霧・煙の中でも「見る」ことができるため、無人プラットフォーム、境界警備、捜索救助任務に適しています。
マイクロ秒単位の76〜81 GHzチャープ信号は雨・塵・暗闇を透過し、距離・角度・速度を同時に計測します。複数のAWR2243チップをカスケード接続することでフェーズドアレイアンテナの開口が拡大し、通常の単チップセンサーより遠くまで見通し、物体をより正確に識別できます。
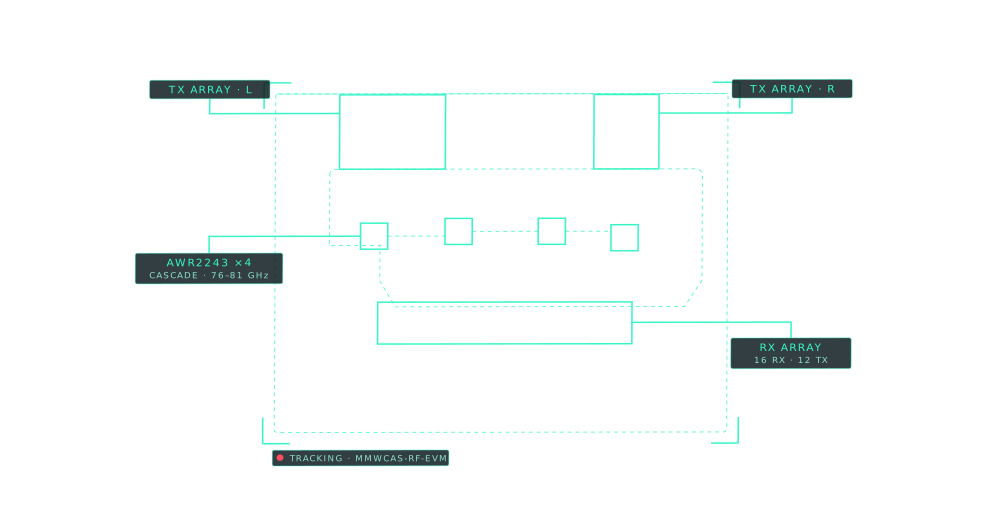
ハードウェアプラットフォーム
4 × AWR2243、76〜81 GHz
レーダーモジュール高角度分解能の近距離レーダー
検知距離とコスト
TIのデータに基づく対象別の検知距離の推定値と、プロトタイプ基板のおおよそのコストです。
チャープ信号から物体座標まで
チャープ信号の送信
基板上のアンテナが76〜81 GHzの周波数変調信号を、方位120°のセクター内の物体方向へ送信します。
カスケード受信
同期した4基のAWR2243チップが、反射信号を1つのフェーズドアレイアンテナとして受信します。
DSPでのキャプチャ
MMWCAS-DSP-EVMが生のADCデータとDSP FPGA基板からの生データを読み取り、その後さらに処理を行います。
オブジェクトデータの出力
物体の距離・角度・速度はCAN-FD、Ethernet、またはホストシステムへ送られます。
評価ボードから実働試作機へ
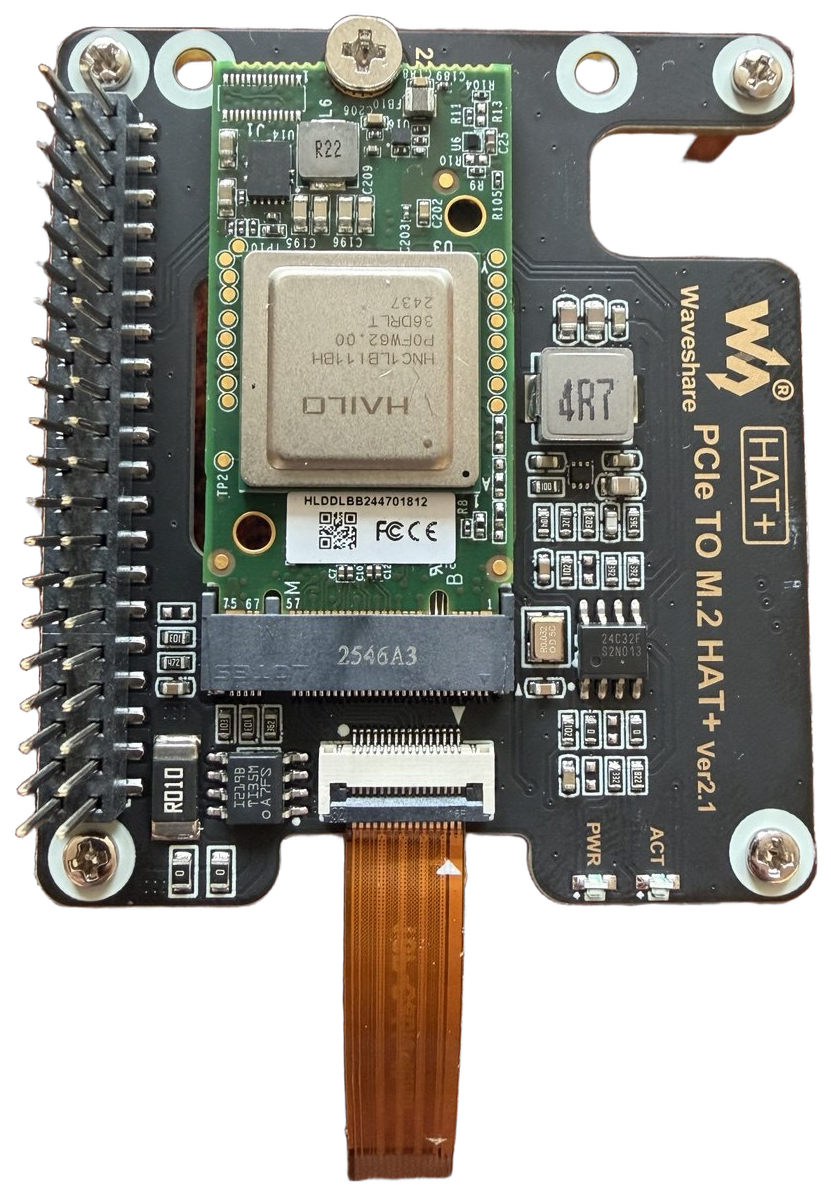
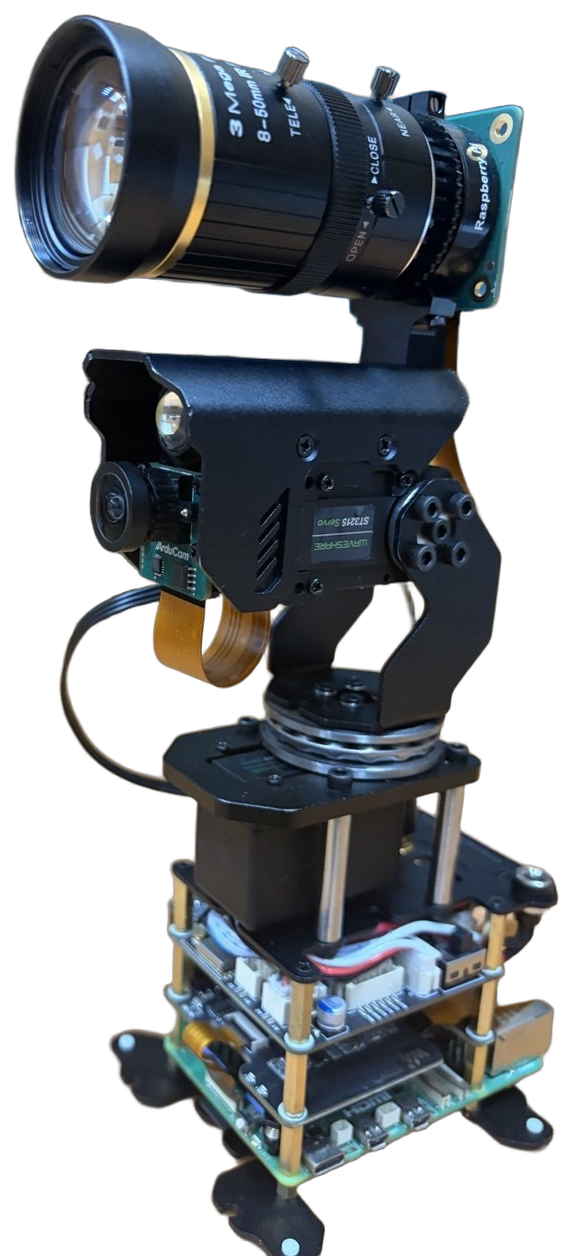
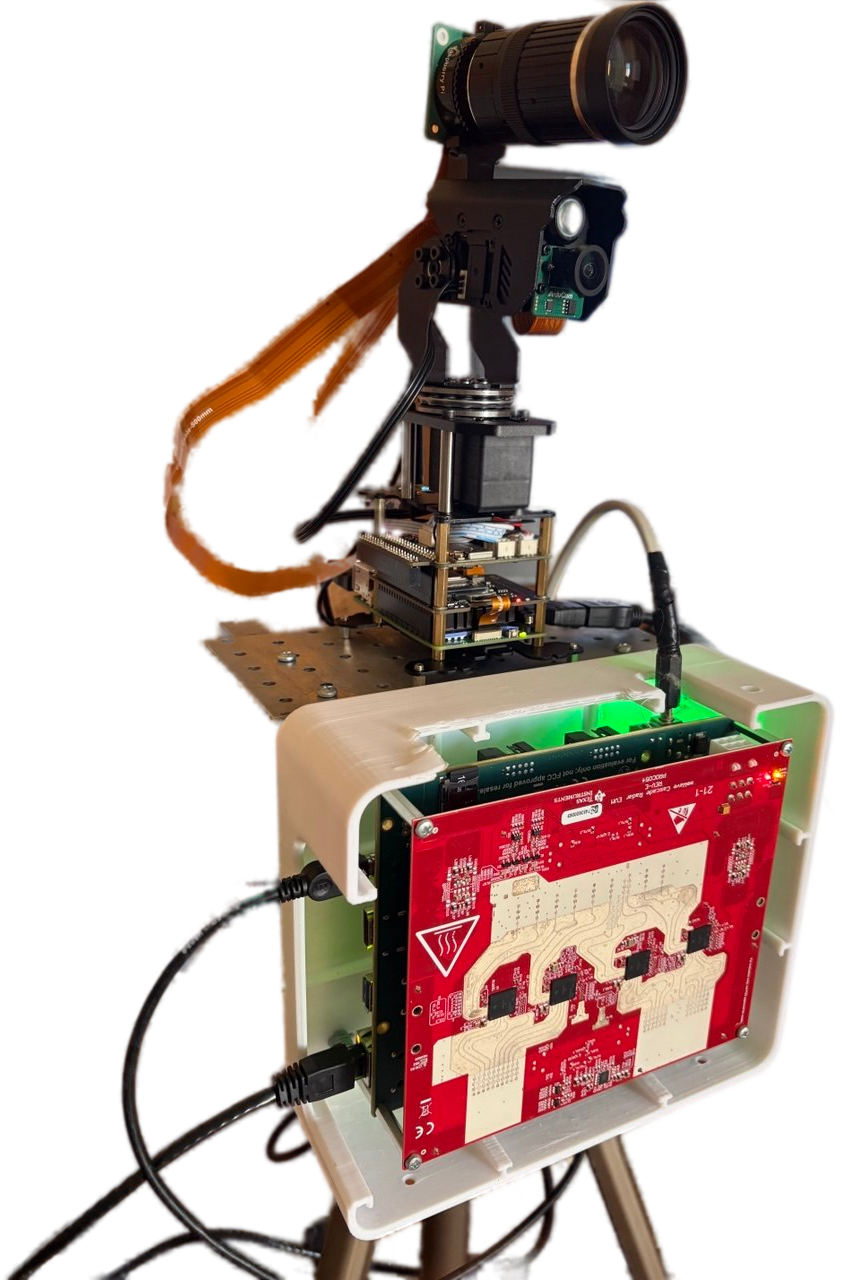
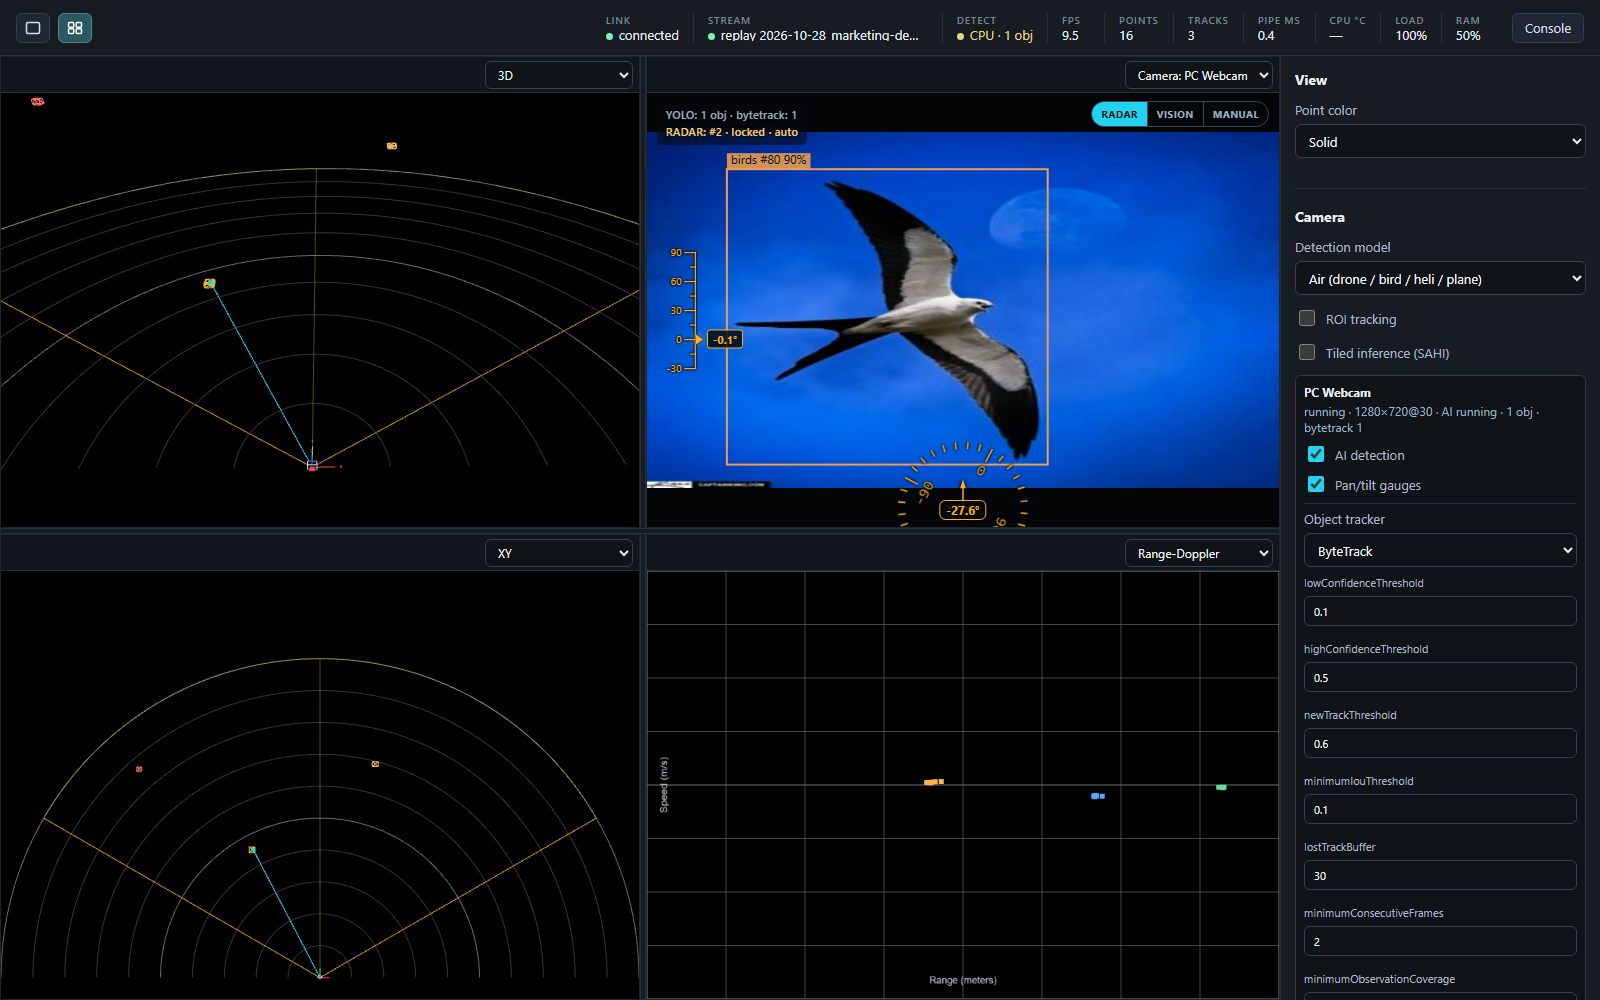
FMCWイメージレーダーを動作スタンドに組み込み、HailoハードウェアアクセラレータによるAI物体認識を用いた2つの光学チャンネルを備えた回転プラットフォームをリアルタイムで制御します。
カメラとレーダーの同期
1本目の動画は、夜間の市街地走行でカメラ映像とレーダーの点群(range-azimuth)を同時収録したものです。対向車のヘッドライトでカメラの視界が妨げられる場面でも、レーダーは確実に物体を捉え続けます。2本目は3Dビューアの収録で、同じ点群をリアルタイムかつ立体的に表示します。
プロジェクトの動画
CASCADEに関する短い動画です:コンセプト、デモンストレーション、実際の活用事例を紹介しています。
 Two Silent Threats
 CASCADE 4D Imaging Radar | Sees Through Smoke, Fog & Darkness
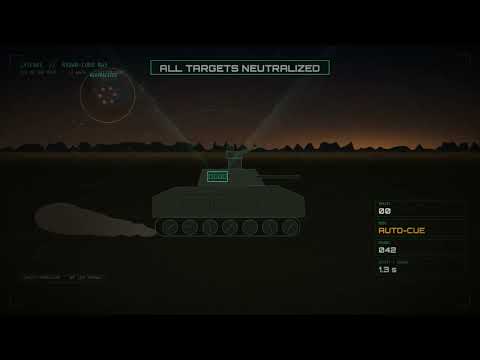 Radar-Cued Defense
 CASCADE 3D Simulation | Protection That Sees First
 CASCADE Signal Path
 CASCADE X-Ray
Two Silent Threats
CASCADE 4D Imaging Radar | Sees Through Smoke, Fog & Darkness
Radar-Cued Defense
CASCADE 3D Simulation | Protection That Sees First
CASCADE Signal Path
CASCADE X-Ray
ユースケース
無人地上・航空プラットフォーム
照明や天候に左右されず、障害物検知と物体追跡を行えます。
境界警備とモニタリング
境界や警備エリアに沿った動きを最大350 mの距離で検知します。
捜索救助活動
煙・暗闇・密集した植生など、光学機器が苦手とする環境での人命捜索に。
産業・農業モニタリング
屋外施設や農地における車両・物体の動きを監視します。
チーム
プロジェクトを支援する組織
試験にご参加ください
チームの試験に参加、または開発に協力したい方は連絡先をご記入ください。
プロジェクトの詳細やご協力について — お気軽にご連絡ください
暗闇を見通す。 いち早く検知。 素早く反応する。
TI AWR2243を基盤としたカスケード4Dレーダーで、暗闇・霧・煙の中でも物体を検知・追跡します。
 CASCADE
TI AWR2243/AWR2944Pを基盤としたカスケード4Dレーダーで、暗闇・霧・煙の中でも物体を検知・追跡します。